Una impresora 3D de sobremesa puede recoger una resistencia, colocarla dentro de una pieza en fabricación y dejar un dispositivo electrónico listo para funcionar al terminar. Ese es el principio de Print & Place, un sistema creado por investigadores de la Universidad de Bristol y el Hasso Plattner Institute que aprovecha impresoras FDM corrientes sin modificar su hardware.
La técnica convierte el cabezal de impresión en una herramienta de recogida y colocación. En lugar de añadir un mecanismo específico, deposita una pequeña cantidad de filamento sobre el componente, espera a que se enfríe para que se adhiera y lo transporta hasta el punto previsto del objeto. Después, el componente se separa al volver a calentar el filamento hasta su punto de fusión o mediante un movimiento rápido del cabezal que lo corta por cizallamiento.
La propuesta busca fabricar dispositivos electrónicos funcionales integrando la colocación de piezas, sus conexiones eléctricas y su encapsulado en el propio proceso de impresión. El equipo también presentó un flujo de trabajo para preparar el trabajo y generar una bandeja donde cargar los componentes.
“Print & Place is a novel process that appropriates unmodified commodity FDM 3D printers to enable in-situ pick-and-place of electronic components”
— los investigadores
Filamento como herramienta de montaje
El método se basa en la adherencia de una gota de termoplástico extruido y enfriado. El cabezal recoge con ella un componente y lo coloca en la capa correspondiente de la estructura que se está construyendo. Cuando llega el momento de soltarlo, el filamento puede fundirse de nuevo o romperse con un desplazamiento brusco de la herramienta.
El trabajo abarca desde componentes individuales y pistas conductoras hasta placas de circuito impreso ya montadas. La impresora intercala la fabricación de la estructura con la colocación de esas piezas; al continuar la impresión, puede dejarlas conectadas y encerradas en el objeto. Así, la electrónica no tiene que incorporarse necesariamente a mano después de retirar la pieza de la plataforma.
El Hasso Plattner Institute describe un flujo que combina el diseño mecánico y electrónico con la preparación de la tarea. Los usuarios diseñan el objeto y sus circuitos en un complemento para Rhino, que también genera la bandeja de componentes. Después cargan las piezas en esa bandeja impresa y la máquina las recoge y coloca en la capa indicada.
Hackster.io explica que el software personalizado se ocupa tanto de imprimir la bandeja temporal de componentes como de ejecutar los movimientos de colocación. No hace falta modificar la impresora, aunque sí intervienen el diseño del objeto, la preparación de las piezas y el programa que coordina la impresión con el montaje.
Una Prusa XL, piezas 0805 y una barrera en 0603
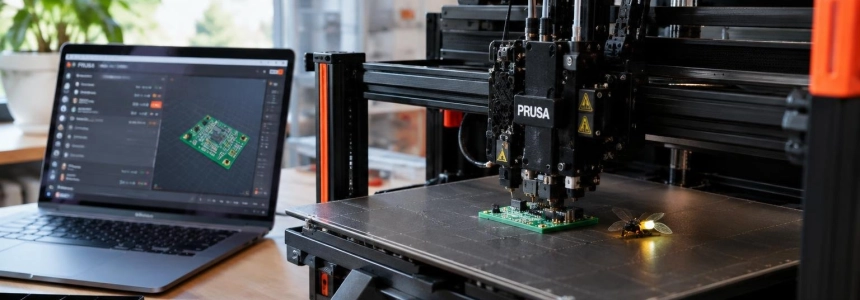
El prototipo se construyó alrededor de una Prusa XL sin modificar. El equipo la eligió por su amplia superficie de impresión, que deja espacio para la bandeja de componentes además del modelo. Para las pruebas empleó filamento PLA de Bambu Lab y Elegoo.
La máquina llegó a recoger y colocar componentes de montaje superficial del tamaño 0805, así como pistas conductoras tan finas como 1,25 mm. También pudo trabajar con placas de circuito impreso de hasta el tamaño de una placa de desarrollo Adafruit Flora.
La prueba tuvo un límite claro: una resistencia 0603 resultó demasiado pequeña para el sistema. El resultado delimita el tamaño mínimo que el prototipo pudo manejar; las cifras publicadas no describen una capacidad universal para cualquier impresora o componente, sino las pruebas realizadas por el equipo con su configuración.
La elección de una impresora sin modificaciones es central en la propuesta: el sistema reutiliza el cabezal y el filamento de una máquina FDM disponible, en lugar de requerir una plataforma diseñada desde cero para ensamblar circuitos. Pero el método depende de que la pieza pueda recogerse, transportarse y soltarse con fiabilidad; la resistencia 0603 fue el ejemplo concreto que quedó fuera de las capacidades demostradas.
De una oruga luminosa a un robot que sale de la base
Entre los dispositivos fabricados figuran una oruga articulada iluminada, un imán de nevera con LED y una luciérnaga robótica cuyo movimiento se produce por vibración. Las demostraciones sirven para mostrar que Print & Place no se limita a depositar componentes en una carcasa: integra piezas electrónicas en objetos que pueden realizar una función.
La luciérnaga es el ejemplo más llamativo del flujo completo. El equipo la diseñó para que estuviera lista para funcionar al acabar la impresión y pudiera “caminar” por sí sola fuera de la plataforma. El Hasso Plattner Institute también destaca un pequeño robot capaz de salir andando de la base una vez terminado, y muestra un imán luminoso entre los otros objetos fabricados.
La meta es evitar algunos pasos que suelen separar la impresión de un objeto de su uso: el montaje manual de componentes, un posprocesado extenso o el recurso a filamentos de alta resistencia eléctrica. Los investigadores sostienen que automatizar la colocación, la conexión eléctrica y el encapsulado durante la fabricación amplía la variedad de dispositivos que pueden producirse mediante fabricación aditiva.
Eso no significa que cada diseño electrónico pueda trasladarse sin más a la impresora. Las pruebas comunicadas tienen límites de tamaño, y la demostración se apoya en un flujo preparado para diseñar la pieza y generar los movimientos de colocación. El equipo sí muestra una vía para fabricar conjuntos que incluyen componentes discretos, pistas y placas, siempre dentro de las capacidades del sistema ensayado.
Publicación y una referencia bibliográfica discordante
Hackster.io informa de que el trabajo se publicó en las actas de la 39.ª edición del ACM Symposium on User Interface Software and Technology, UIST ’26, con acceso abierto. La página del Hasso Plattner Institute, en cambio, presenta la publicación como “Print & Place” en las actas de CHI’26 y también incluye la mención “UIST 2026 BEST PAPER AWARD”. Las dos páginas, por tanto, no coinciden en cómo identifican las actas asociadas al trabajo.
El Hasso Plattner Institute atribuye el proyecto a Oliver Child, Patrick Baudisch y Mike Fraser. La página lo sitúa dentro del Human Computer Interaction Lab, cuyo objetivo declara como unir el mundo virtual del ordenador con el mundo físico del usuario en un mismo espacio.
La demostración publicada deja como referencia práctica la configuración concreta ensayada: una Prusa XL intacta, PLA de Bambu Lab y Elegoo, componentes 0805 como mínimo demostrado y una placa del tamaño de Adafruit Flora como máximo descrito. La resistencia 0603, demasiado pequeña en estas pruebas, marca el límite más preciso que el equipo comunicó.
Fuentes: Hackster.io, Hasso Plattner Institute